
快速導覽
[ 1 ] 扭力工具校正與校正週期
每日檢測:快速檢測「今天的工具是正常的」,異常就重新校正。
定期校正:達 5000 次或滿一年(先到者為準),而不是壞掉才修。校正設備本身也需定期校正,選型請見《扭力扳手校正機怎麼選?》。
要校得穩,關鍵是「固定化的測試條件+正確的預壓、歸零與基準定義」。
[ 2 ] 數位扭力扳手校正 SOP/校正步驟
以 ISO 6789:2017 為基準,搭配以下實務作法縮小誤差(詳見 [ 4 ] ):
- 選擇設備:依最大扭力選傳感器,依尺寸選測試架(50/80/150cm)。
- 安裝接線:傳感器固定於機台左側,接上錶頭,確認單位一致。
- 錶頭設定:扭力設定在最大值;檢驗用峰值(P)模式,寫入校正值用追蹤(T)模式。
- 預壓:依使用方向施力至最大量程 3~5 次,平放約 5 秒待信號回穩再歸零。
- 定位:定位與對齊:於初始受力狀態下,確保 「扳手受力中心點」 與 「測試架施力點」 完全重合,藉此避免低扭力區間的敏感度偏差,確保整體誤差維持在允收範圍內。
- 施力量測:平順施力至各校正點,每次施力後拿起扳手,在傳感器無受力狀態下,按C鍵定義當下狀態為零點再進行操作(扳手也建議歸零)。
- 記錄判定:記錄實測值、計算誤差並比對允收範圍,超出時調整或回廠校正。
- 建立紀錄:保存校正報告與履歷,作為追蹤與稽核依據。
為什麼要固定測試條件?
手持難以穩定施力,出力位置不一致也會改變力臂(力矩=力×力臂)。測試架將變因固定化,讓結果標準化、減少對手感的依賴。
扭力起子校正步驟
使用扭力起子校正模組《扭力扳手校正機怎麼選?》,流程與上述 SOP 相同:接上傳感器與錶頭並確認單位;將 WM-SD 系列起子固定並對位;預壓、歸零後平順施力至校正點;每次歸零並記錄比對。(夾持細節依隨附說明或洽原廠)
[ 3 ] 扭力板手扭力值與扭力值單位換算表
扭力值即力矩,單位常見 N·m、kgf·cm、lbf·in、lbf·ft。校正前務必確認扳手與錶頭單位一致。
| 單位 | lbf-in | lbf-ft | kgf-cm | cN-m | N-m |
|---|---|---|---|---|---|
| 1 lbf - in | 1 | 0.083 | 1.152 | 11.3 | 0.113 |
| 1 lbf - ft | 12 | 1 | 13.83 | 135.6 | 1.356 |
| 1 kgf - cm | 0.868 | 0.072 | 1 | 9.807 | 0.098 |
| 1 cN - m | 0.088 | 0.007 | 0.102 | 1 | 0.01 |
| 1 N - m | 8.851 | 0.738 | 10.2 | 100 | 1 |
[ 4 ] 校正誤差原因與工程師心得
文/黃課長、校正團隊共同編撰
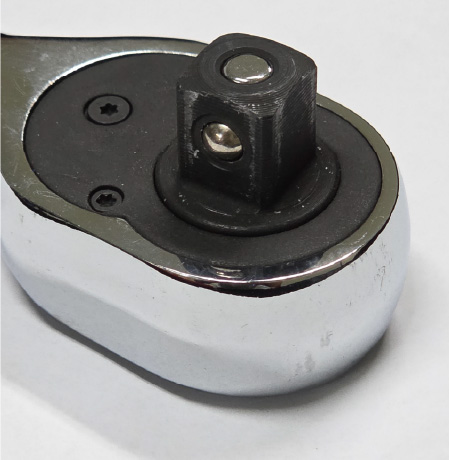
▲圖一 校正時建議統一鋼珠朝向
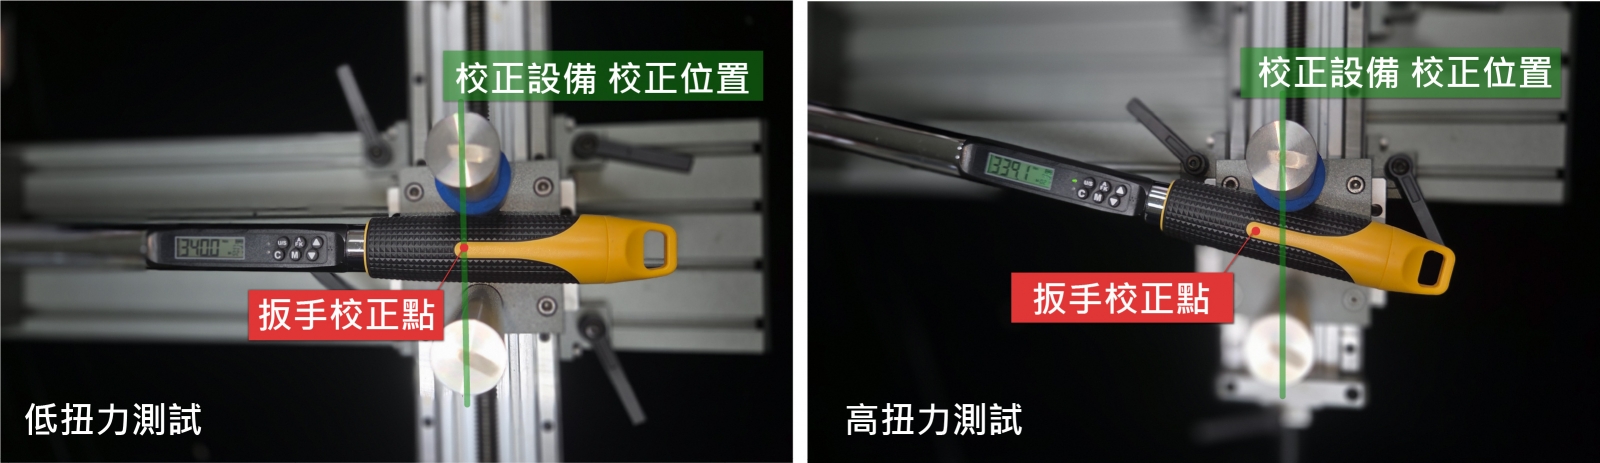
▲圖二 扭力測試時校正點會偏移
1. 棘輪頭方向問題
不同品牌棘輪頭的鋼珠壓力不一,會造成微小的受力偏心,校正時建議統一鋼珠朝向(參考圖一)。送往扭力校正實驗室時,若採 ISO 6789-1:2017 請註明方向;ISO 6789-2:2017 會檢測四個面並計入不確定度,則無需考慮。
2. 預壓與歸零
預壓與歸零方式見 [ 2 ] 數位扭力扳手校正 SOP/校正步驟。部分扳手的預壓與歸零條件不同,請先與原廠確認。
3. 測試架的校正點偏移
高扭力時桿身會彈性彎曲,力臂略有改變。誤差仍在扳手精度範圍內,但低扭力區間較敏感,操作時請確保扳手受力中心點與測試架施力點重合。(參考圖二)
4. 握把自然上浮
棘輪頭與傳感器接頭的機械咬合,會讓握把微幅上浮,屬自然受力位移,無需人工修正。少數品牌扳手會下沉而導致校正異常,本公司可提供相容性測試服務。
5. 「初始水平位置」之實務定義與設定方法
在進行扭力校正時,確保設備與扳手保持水平是基本要求。然而,各品牌扳手對於「水平基準面」的定義不盡相同。根據本公司豐富的實務校正經驗,為使校正數據能真實反映使用者的操作狀態,我們建議採用「消除機械間隙後的初始受力狀態」來定義扳手的基準水平。具體操作方式如下:
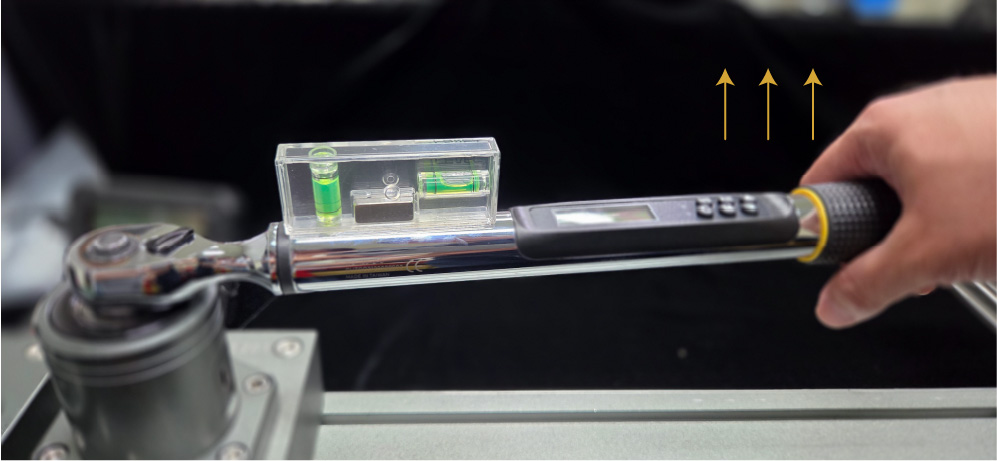
▲圖三 由水平儀檢視握把上浮
※一般固定頭型扳手:
- 將扳手安裝於傳感器後,手持握把先向上抬高至機械間隙的極限(無法再往上扳動)。(參考圖三)
- 接著施加微小測試力,此時握把會因自然受力而微幅下降。
- 請在該「初始受力且間隙已消除」的狀態下,觀察扳手桿身上水平儀的氣泡位置,並將此位置定義為該扳手的「初始水平基準」。
※可換頭式扳手:
由於可換頭式扳手的接頭處存在額外的機械公差與間隙,建議採用「極值中位數」法來定位。
- 先將握把抬高至極限並微幅施力,記錄水平氣泡位置。
- 再將握把下壓至極限並微幅施力,記錄第二個氣泡位置。
- 取這兩個氣泡位置的中間點,作為該扳手的初始水平位置。這也解釋了為何可換頭式扳手在校正時的誤差通常會略大於固定頭型。
透過此「動態間隙捕捉法」抓取出來的水平位置,不僅消除了機械結構鬆動的干擾,更能完美模擬使用者在現場鎖固時的真實物理狀態,確保校正出來的數值在實際應用中具備最高精準度。
[ 5 ] 扭力扳手校正機常見問題(FAQ)
Q1:為什麼扭力扳手內部校正與外部實驗室校正結果會有差異?
A:結果不同可能是因為雙方使用的校正手法、初始水平基準、機械間隙設定或校正設備本身存在微小差異。即使使用相同的扭力扳手,也可能因為量測起始條件不同而產生系統性偏差,因此不一定代表其中一方的設備不準確,應先確認雙方的量測條件是否一致。
Q2. 扭力扳手校正時,為什麼水平位置會影響測量結果?
A:扭力扳手校正時,水平位置會影響施力方向與初始受力狀態。如果沒有先消除機械間隙,握把可能因為內部活動空間而產生角度變化,導致每次測量的起始基準不同。因此,建議先消除機械間隙,再以自然受力後的水平儀氣泡位置作為初始基準。
Q3. 扭力扳手校正時,什麼是初始水平基準?
A:初始水平基準是指扭力扳手消除機械間隙後,進入初始受力狀態時所設定的水平位置。固定頭型扳手應先將握把抬至間隙極限,再施加微小力量,使握把自然下降,以此時水平儀的氣泡位置作為基準,避免因機械間隙造成測量誤差。
Q4:為什麼可換頭式扭力扳手的校正誤差通常比較大?
A:可換頭式扭力扳手的接頭結構可能存在機械間隙,使握把在抬高與下壓時出現不同的水平位置。校正時若沒有一致地處理這些間隙,可能造成初始基準不一致,進而增加量測結果的差異。因此,建議分別記錄兩個間隙極限位置,再取中間點作為水平基準。
Q5:內部校正與外部實驗室校正數值不同,應該以哪一個結果為準?
A:當內部校正與外部實驗室報告出現差異時,應先確認雙方使用的校正方法、初始基準及設備條件是否一致。扭力扳手的實際校正流程與合格判定,應依據適用的校正標準及相關規範執行;本文所述的基準對齊與數據比對方式屬於實務管理建議,不能取代標準規定的校正程序與判定要求。
Q6:如何降低扭力扳手內部校正與外部校正的數據落差?
A:要減少扭力扳手校正數據落差,建議先統一雙方的量測條件,包括鋼珠朝向、水平設定方式、初始機械間隙及施力手法。送交外部實驗室時,可主動提供內部檢測的操作基準,讓雙方盡可能從相同的初始受力狀態開始測量。
Q7:扭力扳手校正時,應該重視測量數值還是重複性?
A:兩者都重要,但不能只看單次公差數值。公差反映測量結果與目標值之間的差異,而重複性則反映多次測量是否穩定。如果內外部校正結果存在固定落差,但重複性仍然良好,代表可能存在系統性偏差,應進一步確認量測條件,並依 ISO 6789 適用規範進行合格判定。
Q8. 扭力扳手校正設備不同,會造成測量結果不一樣嗎?
A:會。不同品牌的扭力校正設備,在感測器結構、機械間隙、水平基準定義及訊號擷取方式上可能存在差異。即使使用相同的扭力扳手,也可能因為設備本身的器差及操作方式不同,產生固定的數值落差。建議透過長期比對內部與外部校正數據,建立可追蹤的設備差異紀錄。
Q9. 扭力扳手完成校正後,還需要建立校正紀錄嗎?
A:需要。建議每支扭力扳手建立專屬校正履歷,記錄校正日期、使用設備、測量結果、鋼珠朝向、水平基準及外部實驗室報告。透過長期追蹤,可以掌握每支扳手與感測器之間的交互特性,及早發現數值漂移或異常,提升內部品質管理與後續校正的可追溯性。
對校正流程或原廠校正服務有疑問?
本文編撰與技術審閱團隊
本文最後更新日期:2026 年 11 月